新闻中心
News Center 更新时间:2026-10-14
 点击次数:
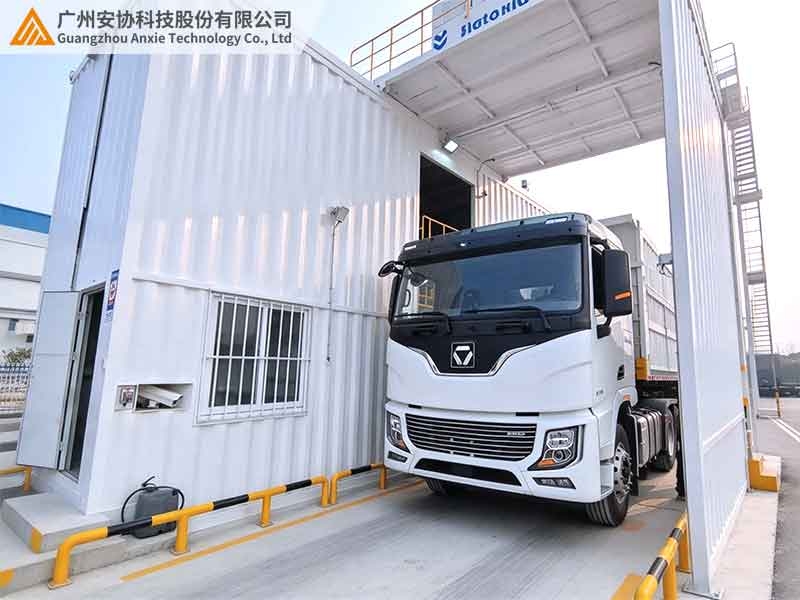
做新能源换电站建设、运营维护这块的师傅应该都有感受,换电跟充电最大的不一样,是车必须停到一个非常准的位置上,偏差几厘米,换电机器人就对不准电池,整个换电流程就得重来。老一点的站靠地面画线、靠司机一点点挪,费时又容易停偏。这几年不少站开始上激光雷达来做车辆停靠位置的自动识别,让车一进来就能自动对位。可这激光雷达到底是怎么"认"出车停在哪儿的?很多人知其然不知其所以然。
这篇文章就按换电站现场的实际落地情况,把激光雷达识别车辆停靠位置的原理、技术细节、选型要点说清楚,帮大家少走弯路。更多换电站车辆定位方案,可前往安协科技官网:www.anxiekeji.cn查阅。
先说清楚为什么要搞这么准。换电站的核心是换电机器人,它要准确抓取车底或者侧面的电池包,靠的是机械臂按坐标去动作。这个坐标,就是以车辆停靠位置为基准算出来的。车停偏了,哪怕只偏几厘米,机械臂够过去不是够不到,就是对不上电池的固定孔,轻则卡壳重试,重则把电池或者机械臂弄坏。
所以换电站要的,不是"大概停到这块区域",而是"精确停到一个坐标点上",前后左右、甚至车身朝向都有要求。这个精度要求,决定了普通传感器够不够用,也决定了激光雷达在这里为什么是主流。
激光雷达识别车辆位置,靠的是主动发射激光、再接收反射回来的信号,测量出设备到车辆各点的距离,形成一张点云图。换电站里的激光雷达,一般装在一侧或顶部的固定支架上,车开进换电工位,激光雷达就开始扫。
第一步,发射激光形成点云。激光雷达朝前方扫出一片激光束,光束打在车身上,每个被反射回来的点都带有距离和角度信息,无数个点聚在一起,就成了车辆的轮廓点云。点云一出来,车的侧面轮廓、前后边界、大概形状就都有了。
第二步,从点云里提取车身特征。车不是一个规则方块,它有自己的造型。激光雷达的算法会从点云里找出几个稳定可靠的特征点,比如车头最前端、车尾、侧面的突出部位、轮子的位置。这几个特征点定下来,车的整体位置和朝向就算出来了。
第三步,把特征跟标准位置比对。换电站里预先存了车辆的标准停靠位,也就是车应该停在哪个坐标、什么朝向。激光雷达算出来的实际特征位置,跟这个标准位置一比,就能得出车当前偏了多少:偏前还是偏后、偏左还是偏右、车头歪了多少角度。
第四步,输出偏差给控制系统。激光雷达把算出来的位置偏差,通过数据接口送给换电站的控制系统。系统根据这个偏差,要么引导司机微调,要么在换电时自动做坐标补偿,保证机械臂始终对准电池位置。
换电站定位车辆,能用手段不止激光雷达一种,激光测距仪、光幕、摄像头、地感线圈都有人试过。下表按换电站的实际需求横向对比,重点看精度和实时性。
| 对比维度 | 激光雷达 | 激光测距仪 | 测量光幕 | 视觉摄像头 |
| 定位精度 | 点云级,能给出三维轮廓,前后左右和朝向都算得出 | 单点距离,只能给一个方向的数值,精度有限 | 面状扫描,能判到位区间,但给不出精细坐标 | 像素级识别,精度受光线和标定影响大 |
| 实时性 | 高频扫描,车开进来边动边测,实时出位置 | 单点测距有耗时,连续定位易延迟 | 响应快,但信息量不足以精确定位 | 画面处理慢,实时性一般 |
| 恶劣环境适应 | 主动激光,不受光线影响,雨天灰尘也有一定耐受 | 受反光、距离影响,数据易飘 | 怕强光、灰尘干扰,户外不稳定 | 受光线、雨雾影响大,夜间识别差 |
| 朝向判断 | 能通过点云判断车身朝向角度 | 单点测不到朝向 | 只能判前后,判不了朝向 | 能识别朝向,但受角度限制 |
| 安装与成本 | 固定支架单点装,成本偏高但精度值 | 安装简单,成本低,但精度不足 | 两侧立杆,成本适中,定位能力弱 | 装相机加标定,成本高调试烦 |
从换电站的实际看,激光测距仪精度不够,给不出三维位置;测量光幕只能判断车停没停到位,做不了精确坐标;摄像头受光线影响大,实时性也不够。激光雷达能同时给三维轮廓、实时位置和车身朝向,精度和稳定性最契合换电站这种"必须停准"的场景,是当前主流选择。
确定用激光雷达,选型和安装还有几件事要盯住。
一是扫描视场要覆盖整个换电工位。激光雷达的扫描角度得能把车从前到后、从侧到顶的关键部位都扫到,视场不够,车停偏了反而扫不到特征点,定位就不准。
二是测量距离和精度要匹配。换电站工位有长短,激光雷达的有效量程得覆盖到位,精度要能到厘米级,不然对不上换电机器人的要求。选的时候先拿现场工位尺寸跟厂家核对。
三是数据接口要能对接。激光雷达输出的位置数据,得能顺畅送到换电站的控制系统。常见走 RS485 或者网口,选型时先确认控制端接口,别到货了才发现接不上。
四是安装位置要固定牢。支架要稳,雷达朝向要校准好,投运前用标准车辆多停几次,验证定位数据稳定、偏差在允许范围内,再正式投入使用。
新能源换电站用激光雷达识别车辆停靠位置,核心是发射激光形成点云、提取车身特征、跟标准位置比对、输出偏差给控制系统这一整套流程。相比激光测距、测量光幕、摄像头,激光雷达在精度、实时性、朝向判断、环境适应上最契合换电站"必须停准"的需求。选对型号、装对位置、接对数据,激光雷达才能真正把换电流程的定位这一步做扎实。
参考资料
本文涉及的新能源换电站建设、充换电设施相关政策和行业背景,可参考工业和信息化部官网(www.miit.gov.cn)关于新能源汽车产业的政策文件,以及国家能源局官网(www.nea.gov.cn)发布的充换电基础设施监管与服务信息。

 当前位置: