新闻中心
News Center 更新时间:2026-09-19
 点击次数:
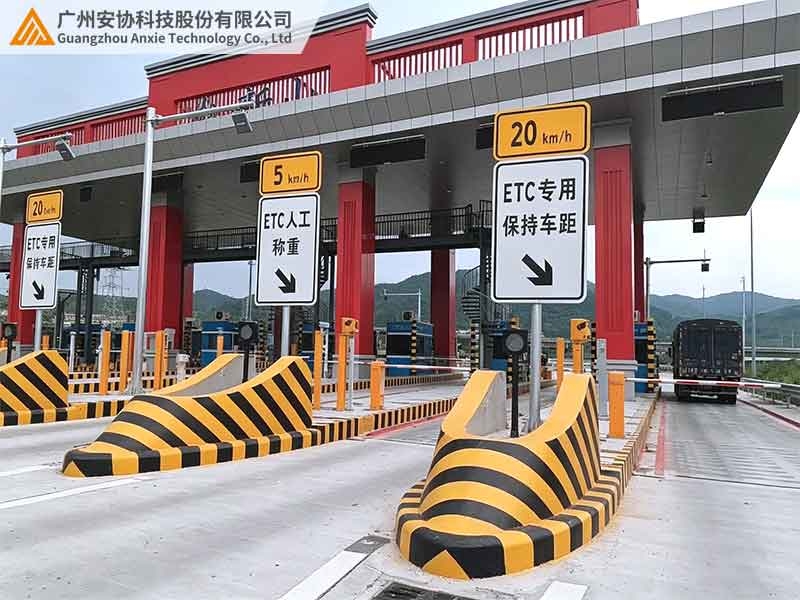
经常对接高速收费站、治超站设备整改的工作人员都知道,ETC高速称重车道最频发、最头疼的问题,就是光幕跟车误识别。正常情况下,光幕应该精准识别单车通行、完成称重计费,但实际车流高峰时段,车辆跟车过近、小型车紧贴大车车尾通行,很容易被光幕判定为同一辆车,出现合并计费、漏称重、车辆识别错乱等问题。
很多站点运维人员都会频繁调试设备、复位系统,甚至直接更换光幕,却始终解决不了根本问题。其实绝大多数跟车误识别故障,并不是光幕设备损坏,而是车道工况复杂、设备参数不匹配、安装调试不到位导致的。结合多年高速车道光幕改造、现场调试和售后维保经验,我从真实落地角度,讲讲ETC称重车道光幕产生跟车误识别的核心原因,以及可直接套用的解决办法,同时对比多款车道常用检测传感器的适配短板,给高速车道设备运维、升级整改提供实用参考。更多车道光幕抗干扰解决方案,可查阅安协科技官方网站:www.anxiekeji.cn
高速ETC称重车道属于高频、快速、不间断通行的特殊工况,和厂区低速防护场景完全不同,这也是跟车误识别频发的关键。很多人只看到表面识别错乱,却不清楚现场工况带来的设备适配难题。
首先是车辆通行速度快、跟车距离近。高峰期小型轿车紧贴货车、挂车车尾通行,两车间距极小,常规光幕无法精准识别中间的微小空隙,系统会直接判定为单台完整车辆,造成称重数据合并。其次是车道环境复杂,雨天水雾、夜间车灯强光、路面扬尘,都会干扰光幕红外探测光路,导致信号识别断层、判断错乱。
除此之外,很多老旧车道沿用默认出厂参数,没有针对高速车流场景做灵敏度、延时、识别阈值调试,设备适配低速静态检测逻辑,完全跟不上高速动态通行节奏,长期下来频繁出现跟车误判问题。
结合各个高速站点的整改经验,想要彻底解决光幕跟车误识别问题,不用盲目换设备,从参数调试、安装优化、功能适配、现场维护四个方面调整,就能大幅提升车辆识别精准度,彻底杜绝合并识别、漏识别、错识别故障。
1、微调设备探测灵敏度,适配高速跟车工况
光幕出厂默认高灵敏模式,适配静态、低速检测场景,放在高速车道反而容易出问题。近距离跟车时,车尾遮挡残留信号、车身反光杂光,都会被高灵敏设备捕捉,导致无法切割两车数据。现场可以适当降低探测灵敏度,过滤掉车身余光、微弱遮挡杂信号,只识别车辆实体轮廓遮挡,精准区分近距离跟车的空隙差异,实现单车独立识别。
2、优化延时识别参数,杜绝动态误判
高速车辆动态通行过程中,车身颠簸、车尾晃动会出现短暂光路空档,常规延时参数容易造成数据误切割。针对ETC称重车道,可以针对性调整信号延时、保持时间参数,贴合车辆高速通行的动态轨迹,避免短暂空档造成的错判,同时精准区分真空档和车身晃动假空档。
3、调整光幕安装角度与间距
部分车道光幕垂直正对车道安装,容易受车身高度差、车尾盲区影响。实操中可微调小角度倾斜安装,同时校准前后光幕探测间距,精准覆盖车道全域,缩小识别盲区,让大小车近距离跟车时,设备也能清晰捕捉车辆间隔,杜绝合并识别问题。
4、做好车道环境抗干扰防护
夜间逆光、雨天水雾、路面扬尘是隐形干扰源,会打乱光幕识别逻辑。日常运维中,定期清洁光幕镜头灰尘、污渍,加装简易遮光防眩挡板,隔绝车灯直射强光和水雾遮挡,保证光路通透稳定,从环境层面减少误识别概率。
5、选用高速车道专用抗跟车光幕
对于车流极大、跟车现象频发的主干高速车道,普通民用光幕算法适配性不足,建议直接更换车道专用高速光幕。这类设备自带车辆轮廓识别、跟车空隙切割算法,专门针对高速近距离跟车场景优化,天生具备极强的防误判能力,适配全天候高速通行工况。
目前高速称重车道可用的车辆检测设备品类不少,但不同传感器的动态识别能力、抗干扰性、跟车区分精度差距极大。很多站点为了适配车流,随意更换检测设备,反而加重识别错乱问题。下表结合高速真实工况,对比车道专用光幕、红外对射传感器、微波检测器、地感线圈的综合适配性能。
| 对比项目 | 车道专用检测光幕 | 红外对射传感器 | 微波车辆检测器 | 地感线圈 |
| 近距离跟车识别能力 | 强,可精准识别微小空隙,自动切割跟车数据 | 弱,单点探测无法区分近距跟车,极易合并识别 | 中等,密集车流识别精度下降,偶发误判 | 极差,无法区分紧贴跟车车辆 |
| 强光/水雾抗干扰性 | 优秀,自带滤波算法,可抵御车灯、水雾干扰 | 弱,逆光、水雾极易造成信号错乱 | 良好,不受光线影响,重雾天气精度降低 | 强,不受光线、天气干扰 |
| 高速动态通行适配度 | 高,专属高速算法,适配车辆快速过车场景 | 低,响应速度慢,跟不上高速车流节奏 | 中,适合测速车流,称重细分识别不足 | 低,仅识别车辆有无,无细分识别能力 |
| 称重数据匹配精度 | 极高,可匹配称重系统精准分割单车数据 | 低,数据模糊,无法精准对应称重信息 | 中,整体车流识别准,单车细分偏差大 | 低,只能触发称重,无法防跟车误判 |
| 后期运维成本 | 低,参数调试一次长效稳定,故障率极低 | 高,频繁误报,需反复校准调试 | 中,数据错乱需定期重启校准 | 高,路面破损易损坏,维修需破路施工 |
从高速车道实际落地效果能明显看出,红外对射、微波检测器、地感线圈都存在明显短板,要么无法区分近距离跟车,要么称重匹配精度不足,只能作为辅助检测设备。只有专用车道光幕,能精准解决高速车流跟车误识别问题,兼顾抗干扰、高精度、动态适配的核心优势,是ETC称重车道防跟车误判的最优方案。
在长期的高速车道整改维保中发现,大部分跟车误识别问题,都是参数不匹配、安装不规范、环境干扰导致的,并非设备硬件故障。很多站点盲目更换设备、频繁重启系统,治标不治本,反而增加运维工作量。
想要长效解决问题,核心是摒弃一刀切的默认参数,根据车道车流速度、车辆密集度、现场环境,针对性调试灵敏度、延时参数,配合规范的安装布局和定期清洁防护。车流密集的高速ETC称重车道,优先选用专属高速防跟车光幕,能从根源杜绝合并计费、漏称重、车辆识别错乱等故障,保障车道通行效率,减少收费纠纷,适配高速站点全天候稳定运行需求。

 当前位置: